У вас возникли трудности с выбором подходящего инкрементный поворотный энкодер?
Вы не одиноки; многие новички сталкиваются с той же проблемой.
Правильный выбор инкрементального поворотного энкодера позволяет не только сэкономить время, но и сократить затраты на закупку, поэтому необходимо составить руководство по выбору для начинающих.
Учитывая эту потребность и наш обширный опыт в производстве и поставке инкрементальных поворотных энкодеров, в этом блоге мы предлагаем вам простое руководство по выбору инкрементальных поворотных энкодеров, состоящее из восьми шагов, которое может стать для вас полезным справочным материалом.
1. Выберите подходящий тип инкрементального поворотного энкодера
Инкрементные ротационные энкодеры, которые часто используются в качестве датчиков обратной связи для двигателей, в основном подразделяются на два типа: оптические и магнитные.
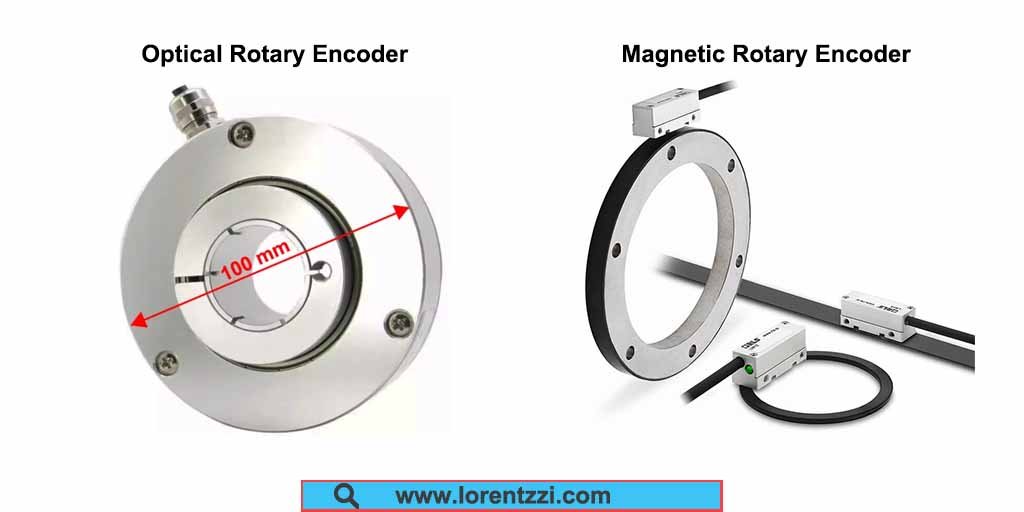
В оптических инкрементных вращательных энкодерах в качестве источника сигнала используется свет, тогда как в магнитных инкрементных вращательных энкодерах для измерения используются магнитные поля.
Если сравнить эти два типа инкрементальных ротационных энкодеров, то оптические энкодеры обеспечивают более высокую точность измерения, но при этом стоят дороже; в то же время магнитные энкодеры более подвержены воздействию внешних магнитных полей, но при этом значительно дешевле.
Поэтому, если вам необходимо более точно измерить скорость вращения двигателя, разумным решением будет выбор оптического инкрементального датчика вращения.
2. Определите, следует ли использовать полый или сплошной вал
Помимо описанных выше классификаций, серия оптических инкрементальных ротационных энкодеров Lorentzzi может быть дополнительно подразделена на два типа: полый вал и цельный вал. Из этих двух типов инкрементальных ротационных энкодеров энкодеры с полым валом встречаются чаще и находят более широкое применение.
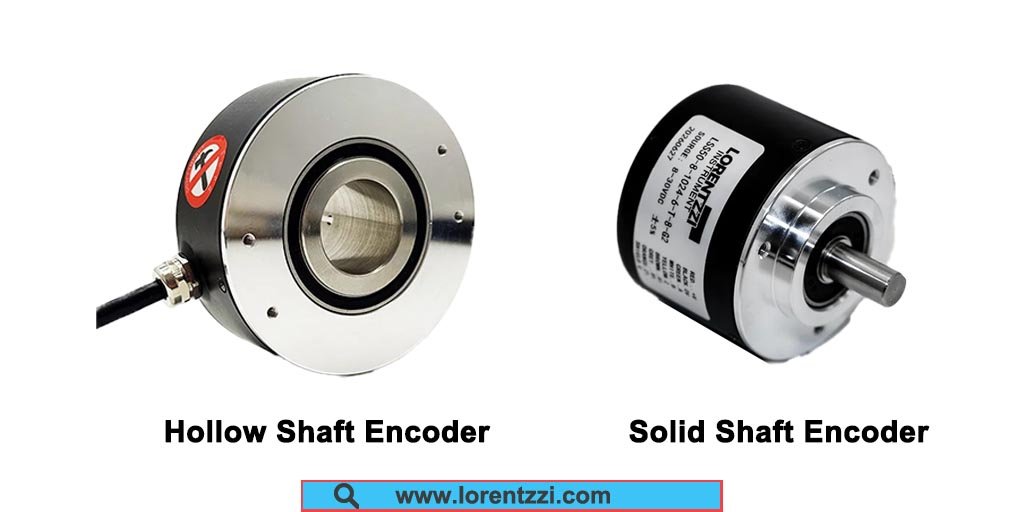
Если вы хотите узнать больше о различиях между инкрементными вращательными энкодерами с полым валом и с цельным валом, вы можете ознакомиться с нашей статьёй в блоге: Ротационные энкодеры с полым и сплошным валом: Основные различия и как выбрать.
Итак, вторым шагом является определение того, потребуется ли вам инкрементный вращательный энкодер с полым валом или с цельным валом.
3. Проверьте наружный диаметр и размеры вала
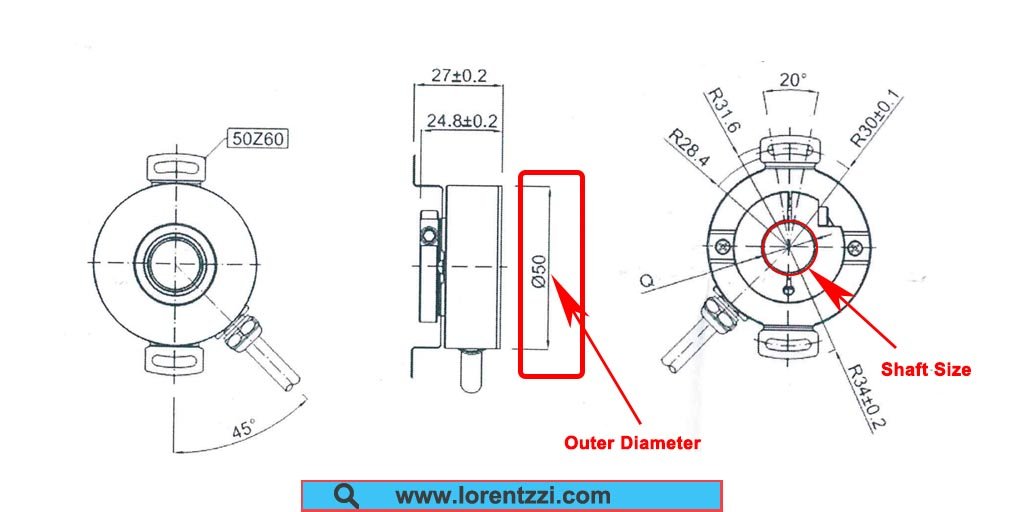
Если вы выбрали ротационный энкодер с полым или сплошным валом, следующим шагом будет выбор его наружного диаметра и размера вала.
Чем больше внешний диаметр, тем выше разрешение и тем больше может быть диаметр вала.
Из всех инкрементальных ротационных энкодеров, производимых и поставляемых компанией Lorentzzi Electric, мы можем изготавливать инкрементные ротационные энкодеры с цельным валом с максимальным наружным диаметром 78 мм и максимальным диаметром вала 15 мм, а также модели с полым валом с максимальным наружным диаметром 120 мм и максимальным диаметром внутреннего отверстия 65 мм.
Конечно, мы также можем изготовить энкодеры больших размеров на заказ; вы можете связаться с нами для настройки.
4. Подтвердите разрешение инкрементального датчика вращения
Под разрешением энкодера понимается количество импульсов (PPR), генерируемых за один оборот энкодера.
Более высокое разрешение позволяет выполнять более точные угловые измерения и обеспечивать более точное управление положением и скоростью.
Энкодеры с низким разрешением подходят для простого контроля скорости и являются относительно недорогими; энкодеры с высоким разрешением, напротив, подходят для точного позиционирования и точного измерения скорости.
Поэтому, если вам требуются более точные измерения скорости и угла поворота, рекомендуем выбрать энкодер с более высоким разрешением.
5. Выберите фазу выхода
Инкрементные ротационные энкодеры можно классифицировать по фазам выходного сигнала на три типа: двухфазные (A, B), трехфазные (A, B, Z) и шестифазные энкодеры с дифференциальным линейным драйвером (A, /A, B, /B, Z, /Z).
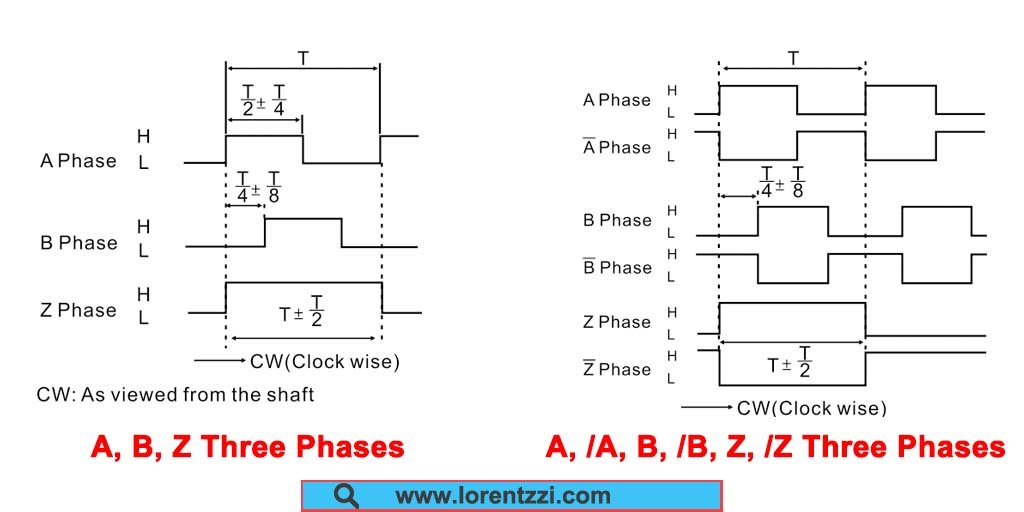
Двухфазный энкодер A, B определяет только скорость и направление вращения двигателя. Он не имеет функции определения нулевого положения, которая присутствует в трехфазных и шестифазных дифференциальных энкодерах A, B, Z.
По сравнению с трехфазными энкодерами типов A, B и Z шестифазные дифференциальные энкодеры обеспечивают большую дальность передачи сигнала (до 150 метров) и обладают более высокой устойчивостью к внешним помехам.
Вы можете узнать больше, прочитав нашу статью в блоге: Что такое кодировщик с линейным драйвером?
Поэтому, если ваша рабочая среда отличается высоким уровнем шума и требует передачи сигнала на большие расстояния — например, при использовании энкодера вблизи преобразователя частоты — настоятельно рекомендуется использовать шестифазный дифференциальный энкодер.
6. Определить выходной сигнал
К выходам инкрементальных вращательных энкодеров относятся: выход типа «тотем-поул», выход с открытым коллектором PNP или NPN, выход напряжения, двухтактный выход и выход с линейным драйвером.
Мы написали статью в блоге о выходах инкрементального энкодера: Выходные сигналы инкрементного энкодера: Типы и различия, где вы сможете узнать больше об отличиях этих сигналов и о том, что они означают.
Поэтому при выборе датчика необходимо указать желаемый выходной сигнал; в противном случае он может оказаться несовместимым с вашим ПЛК, приводом двигателя или другими устройствами управления.
7. Проверьте рабочее напряжение
Все инкрементные ротационные энкодеры Lorentzzi выпускаются с тремя вариантами рабочего напряжения: 5 В постоянного тока, 8–30 В постоянного тока и 5–30 В постоянного тока.
Рабочее напряжение 5 В постоянного тока обычно используется с выходами линейного драйвера (дифференциального драйвера для длинных линий). Напряжение 8–30 В постоянного тока обычно используется для выходов с открытым коллектором NPN/PNP и двухтактных выходов. Модель с широким диапазоном напряжения 5–30 В постоянного тока работает в диапазоне напряжений от 5 до 30 В и обеспечивает максимальную совместимость.
Поэтому, если вы не знаете, как выбрать рабочее напряжение, можно просто остановить свой выбор на версии с напряжением 5–30 В постоянного тока, которая подойдет для любой ситуации.
8. Выберите тип разъема для сигнала
И, наконец, давайте рассмотрим тип разъема сигнала.
Инкрементный ротационный энкодер с цельным валом имеет два варианта вывода сигнала: кабельный выход и выход с разъемом DB; кроме того, кабельный выход может быть радиальным или осевым.
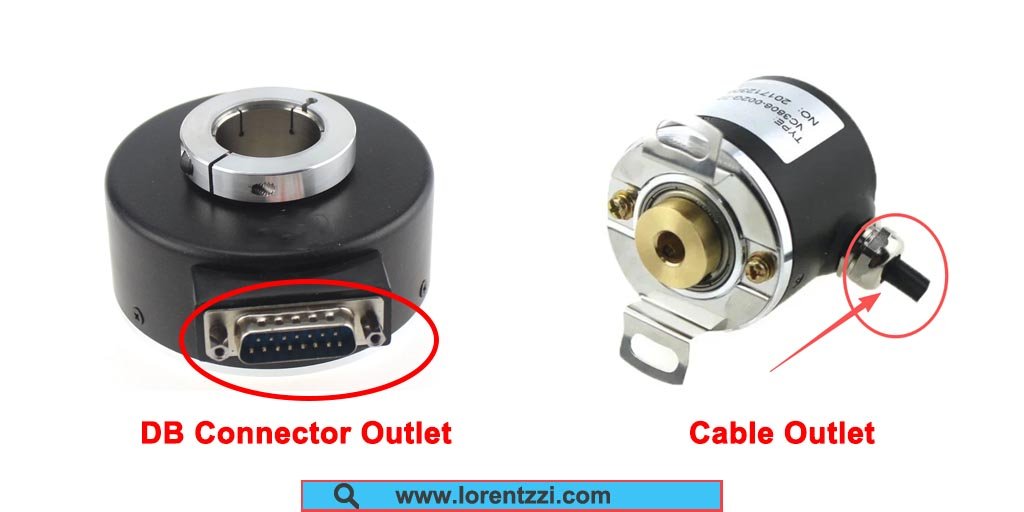
В инкрементных ротационных энкодерах с полым валом выход сигнала может осуществляться либо через разъем DB, либо через радиальный кабель.
По сравнению с кабельными разъемами разъемы DB обладают рядом преимуществ, таких как простота монтажа и демонтажа, аккуратная прокладка проводов, стандартизированные интерфейсы и защитный хвостовик датчика.
Заключение
Одним словом, выбор подходящего инкрементального вращательного энкодера можно разделить на 8 этапов:
- Уточните, потребуется ли вам оптический или магнитный датчик;
- Определите, следует ли использовать полый или сплошной вал;
- Проверьте наружный диаметр и размеры вала;
- Подтвердите разрешение;
- Выберите фазу выхода;
- Определить выходной сигнал;
- Убедитесь в правильном рабочем напряжении;
- Выберите способ вывода сигнала: кабель или разъем.
Если у вас остались вопросы по выбору инкрементального поворотного энкодера или вы хотите приобрести или заказать инкрементальный поворотный энкодер с индивидуальными настройками, вы можете связаться с нами, Lorentzzi Electric, для получения поддержки.